 VR TRAINING / 01
直升机模拟器Helicopter VR Simulator
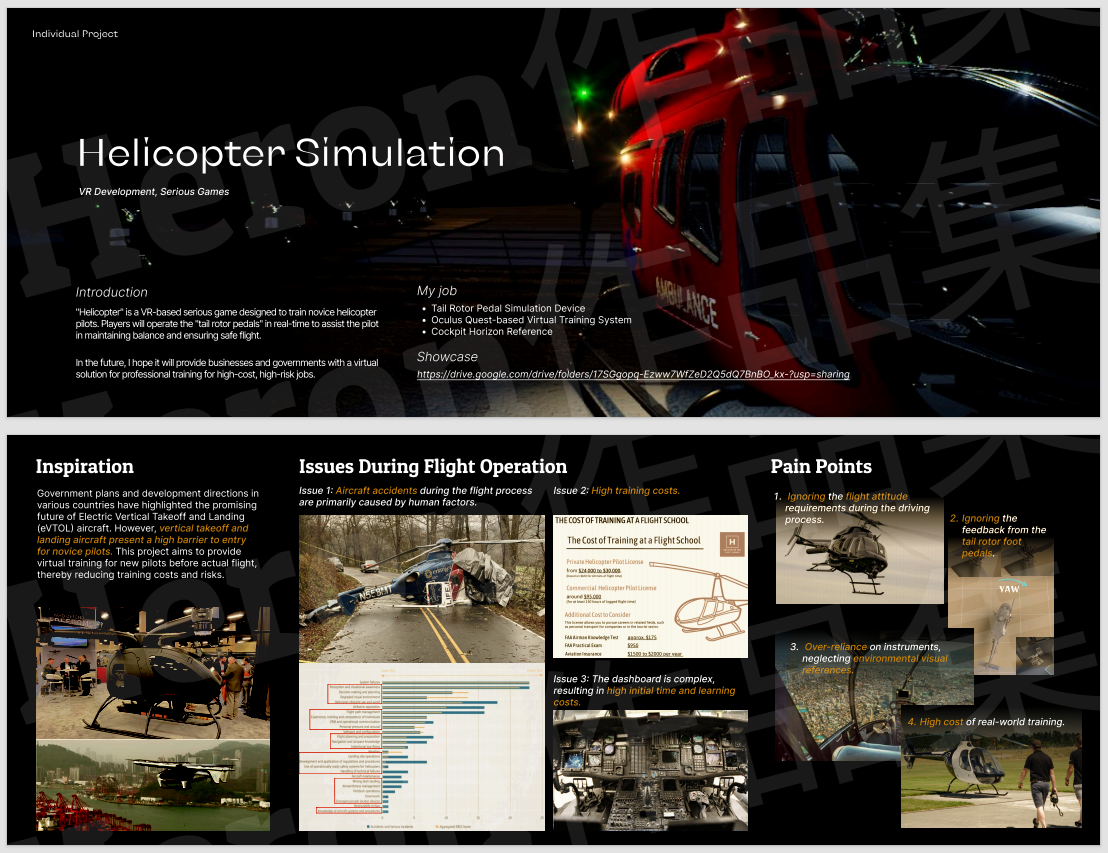
如何让新手在复杂的直升机操控中,先建立身体与动作的对应关系,再逐步完成飞行任务?
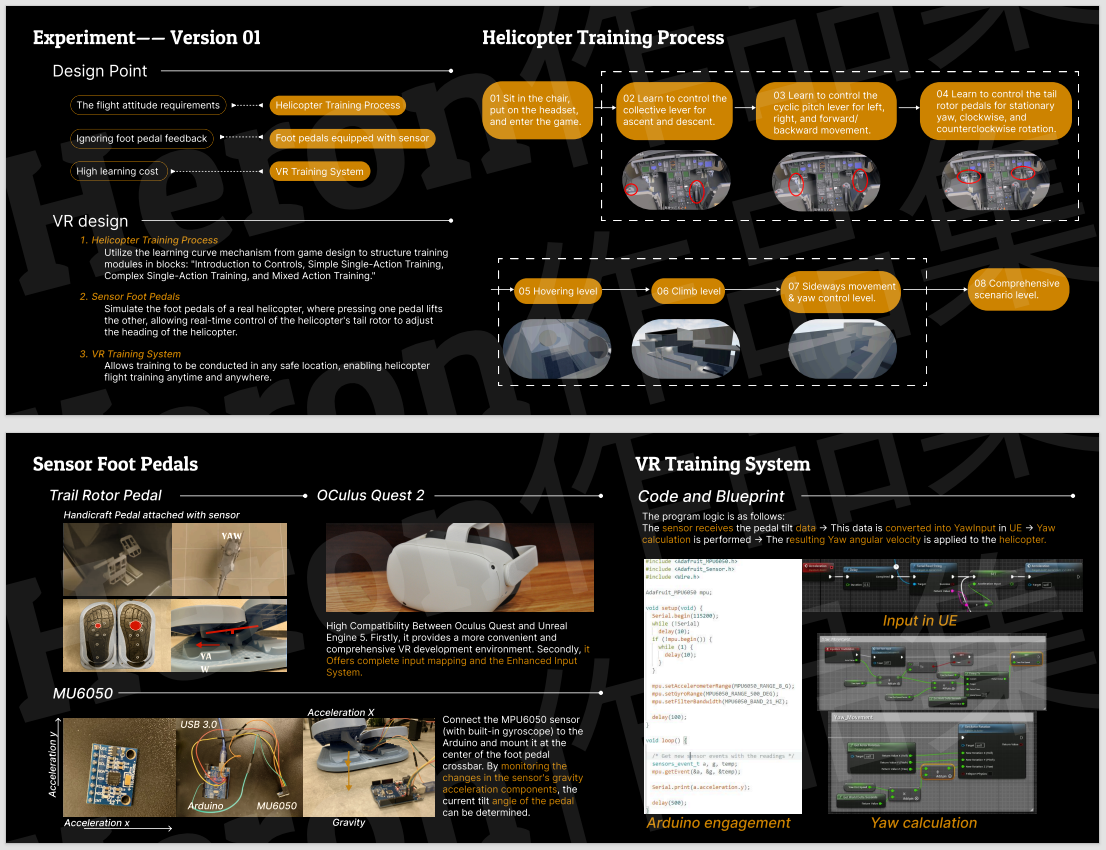
- 分块学习:控制介绍 → 简单单动作 → 复杂单动作 → 混合动作,最终串成登机、越障与降落流程。
- 身体映射:左手控制升降、右手控制水平移动,自制脚踏通过 MPU6050 + Arduino 控制尾桨偏航。
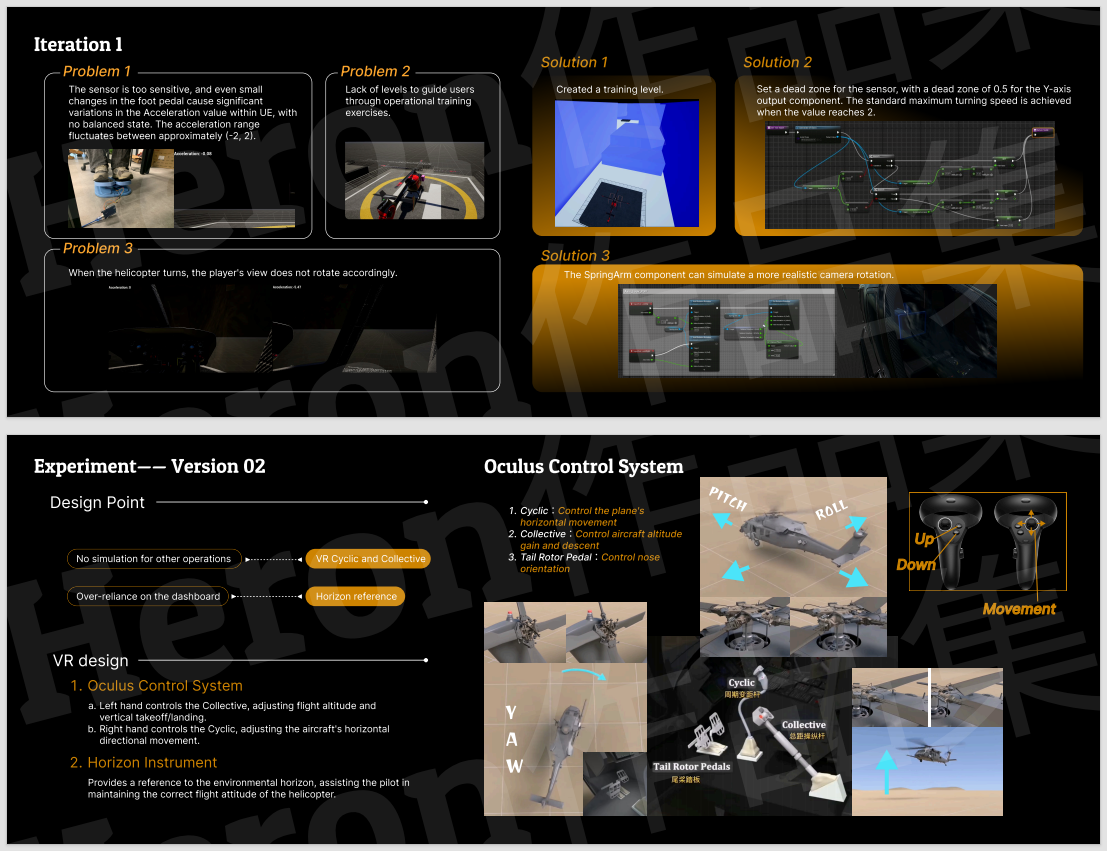
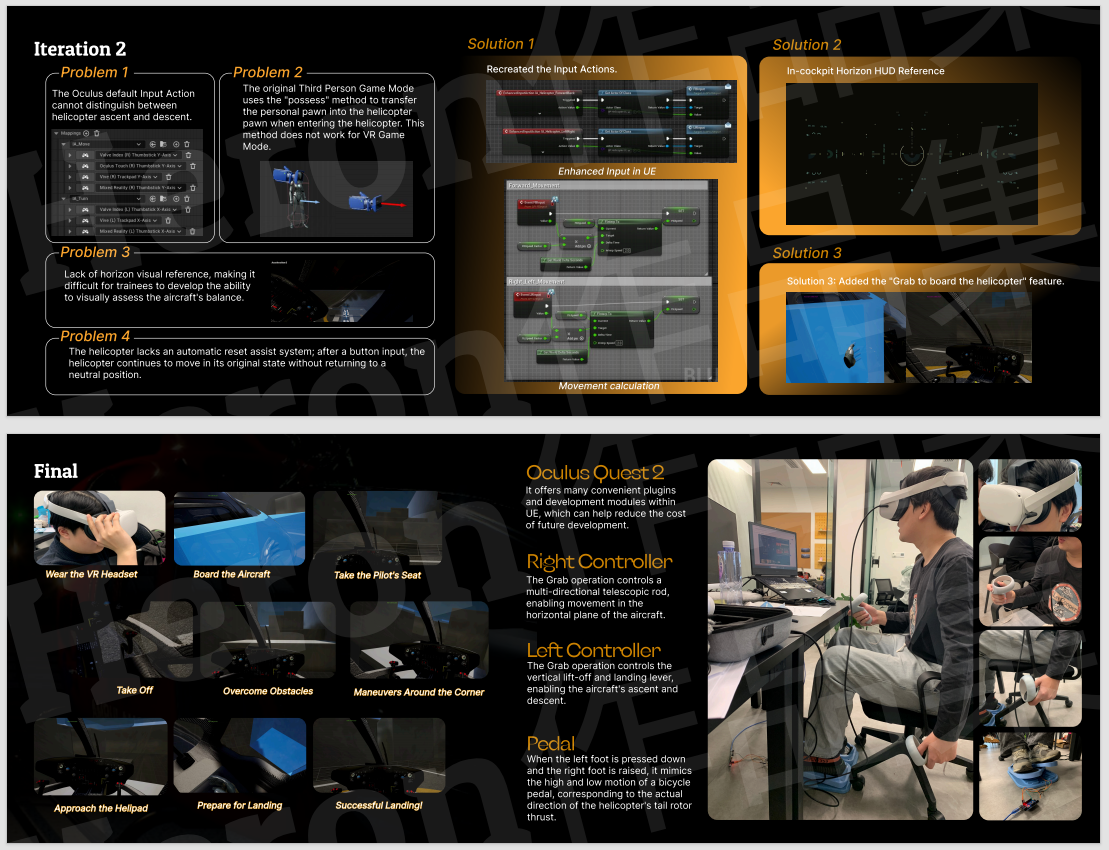
- 两轮迭代:加入脚踏死区、SpringArm 相机、抓取登机、座舱地平线 HUD 和松键自动回中,逐项解决感知与操控问题。
把“驾驶”拆成可学习的动作,再用身体输入、视觉参照与自动辅助减少误操作。原站记录了具体迭代问题及解决方式,未公开正式用户测试数据。
从问题到交付,完整展开。
保留项目中的研究、设计判断、实现、迭代与交付边界。下方过程图按原项目顺序呈现。
背景与问题
这个个人项目面向直升机与 eVTOL 初学者的训练情境。真实飞行训练昂贵且有风险,驾驶舱信息量大,初学者容易把注意力过多放在仪表上。调研阶段还注意到两处具体的体验缺口:环境中的地平线参照不足,以及常见模拟器缺少尾桨踏板的身体反馈。
设计目标因此不是把所有真实飞行操作一口气搬进头显,而是在安全的虚拟环境中建立输入动作、飞行状态与视觉反馈之间的联系,再逐渐提高任务复杂度。
训练流程与操控映射
体验使用 Quest 头显和双手柄,另外加入自制脚踏。训练按“认识控制、分别练习、提高单项难度、组合动作”的顺序推进;悬停、爬升、侧移和偏航先分开学习,再被放进完整的飞行关卡。最终输入分工是左手扳机负责升降,右手扳机负责水平移动,双脚踏板控制尾桨方向。
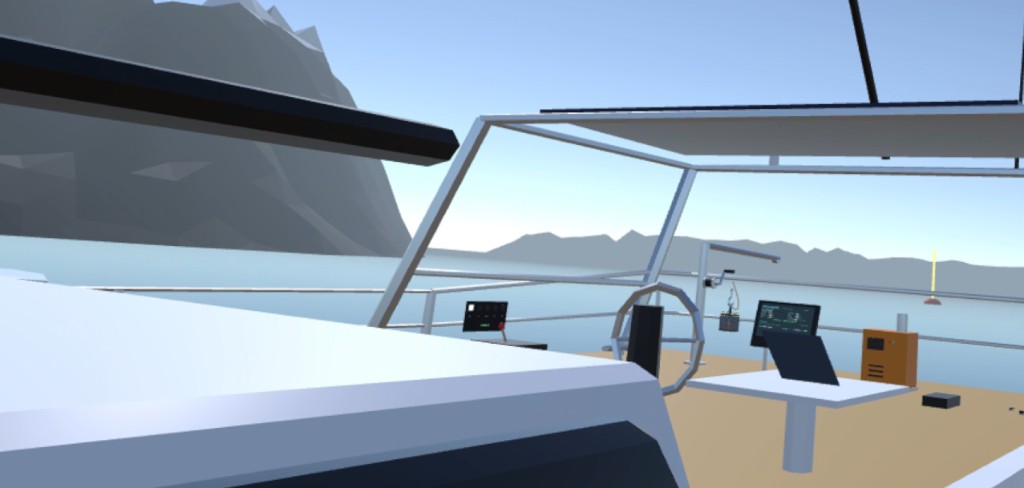
脚踏采用一侧下压、另一侧抬起的连动结构,让偏航控制有可感知的身体动作。座舱内的地平线 HUD 则给玩家提供比纯仪表读数更直接的姿态参照。
传感器与引擎连接
MPU6050 装在脚踏横梁的中央,接入 Arduino。通过重力加速度分量估计踏板倾角,再把读数转成 Unreal 中的 YawInput,计算并施加直升机的偏航角速度。这条从物理输入到飞行状态的链路,是项目区别于纯手柄模拟的关键。
两轮问题修正
- 第一轮:转向时视角没有跟随,改用 SpringArm 让镜头响应更自然;传感器读数在正负区间频繁波动,设置 0.5 的死区并以数值 2 对应最大转速;缺少教学路径,则先用训练白盒建立关卡。
- 第二轮:默认 Quest 输入不能清楚区分升降,于是重新配置 Enhanced Input;传统第三人称 possess 方式在 VR 中不适用,改为抓取舱门登机;加入地平线 HUD 以辅助目视判断;松开控制后自动回中,降低持续修正的负担。
交付体验
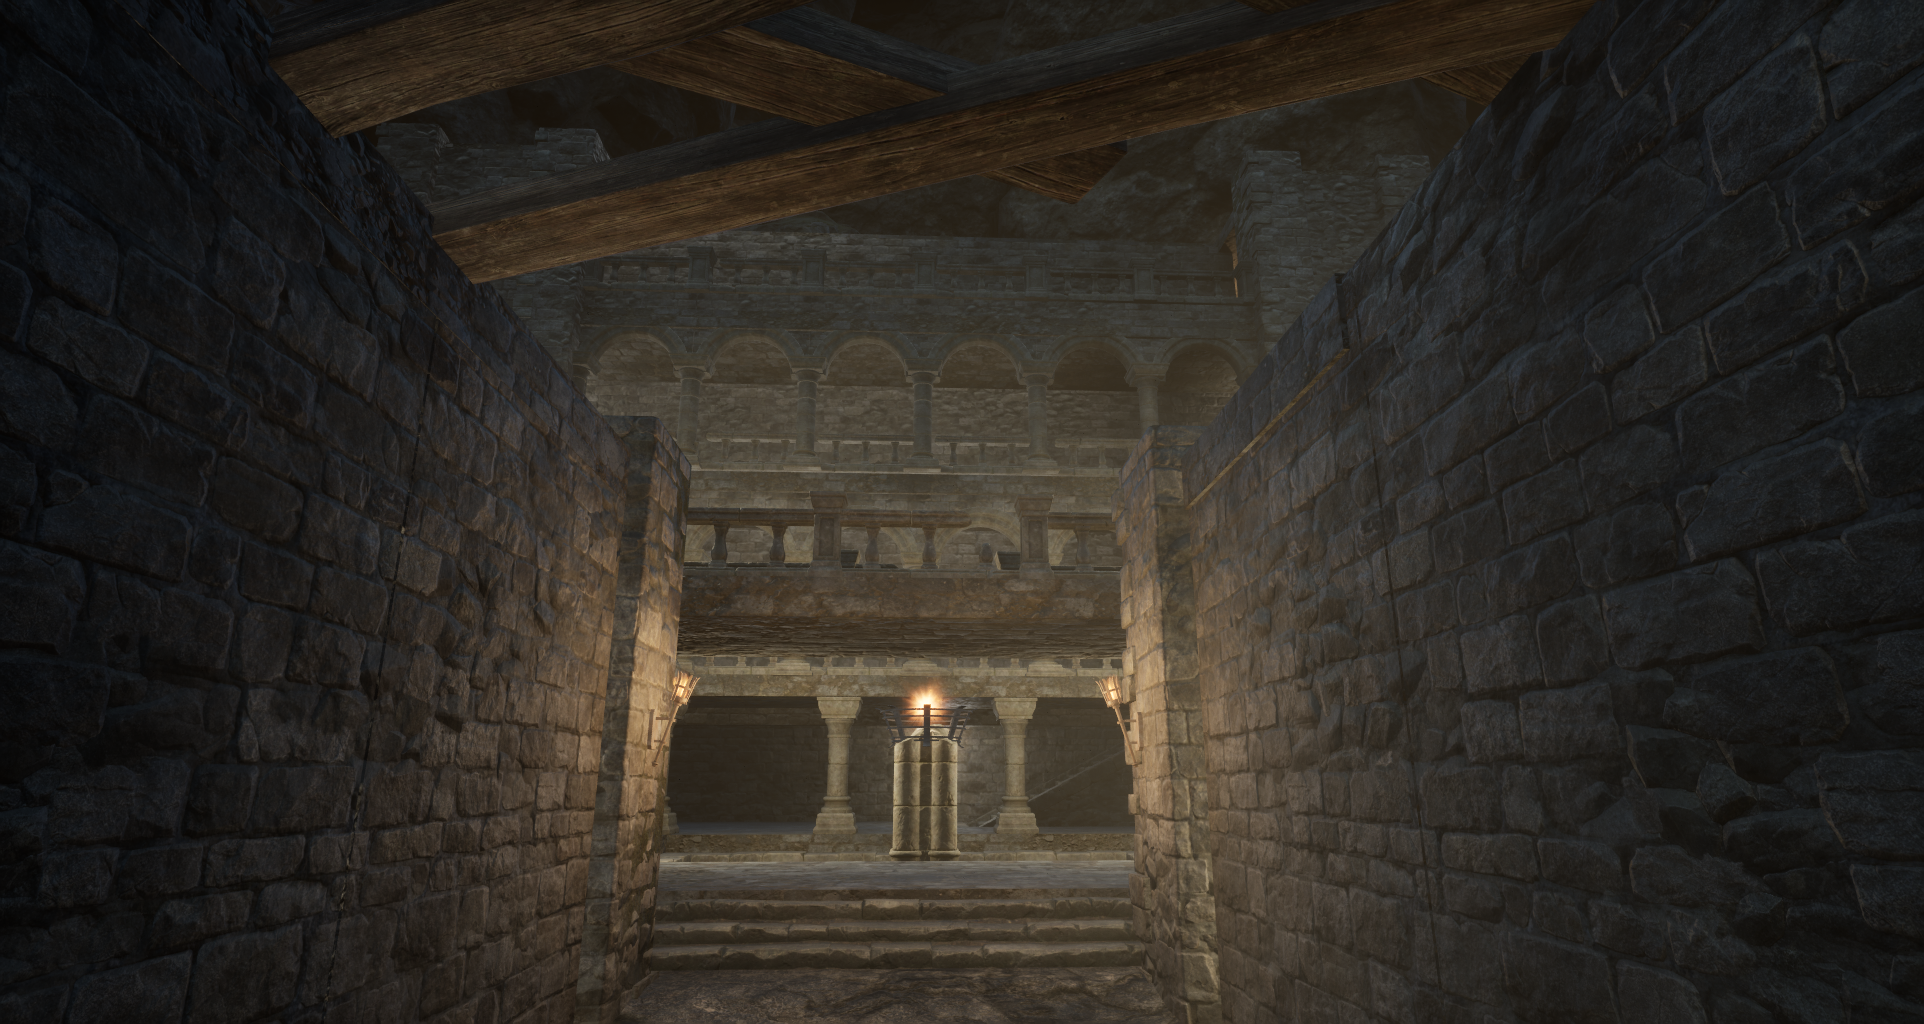
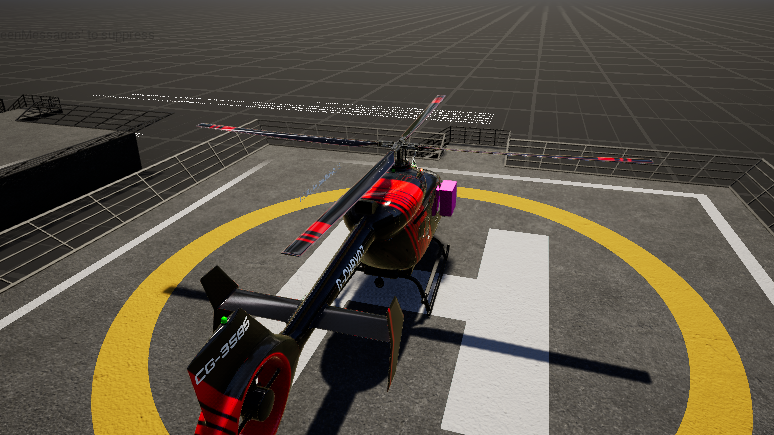
玩家从戴上头显、与舱门交互开始,坐进驾驶位后依次起飞、抬升越障、侧移绕角、接近平台并完成降落。原项目提供了两轮迭代和最终流程的演示;没有公开可供引用的学习成效或用户测试量化结果。
过程图与设计材料
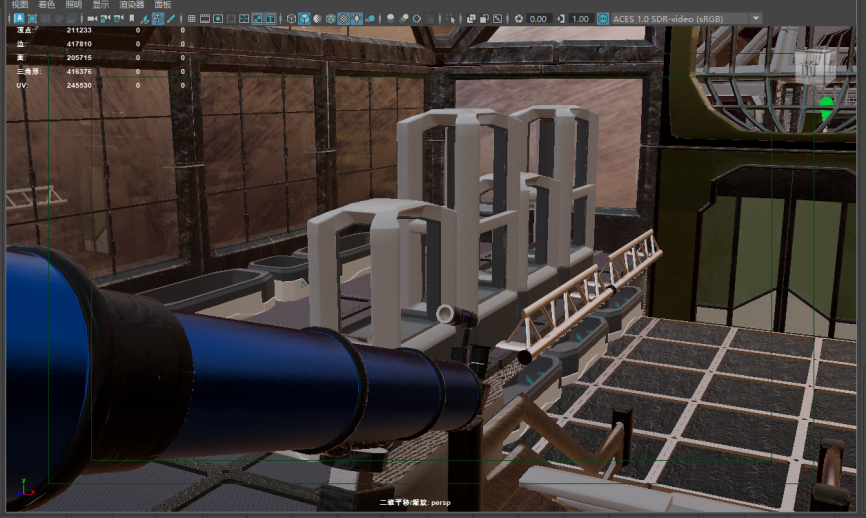
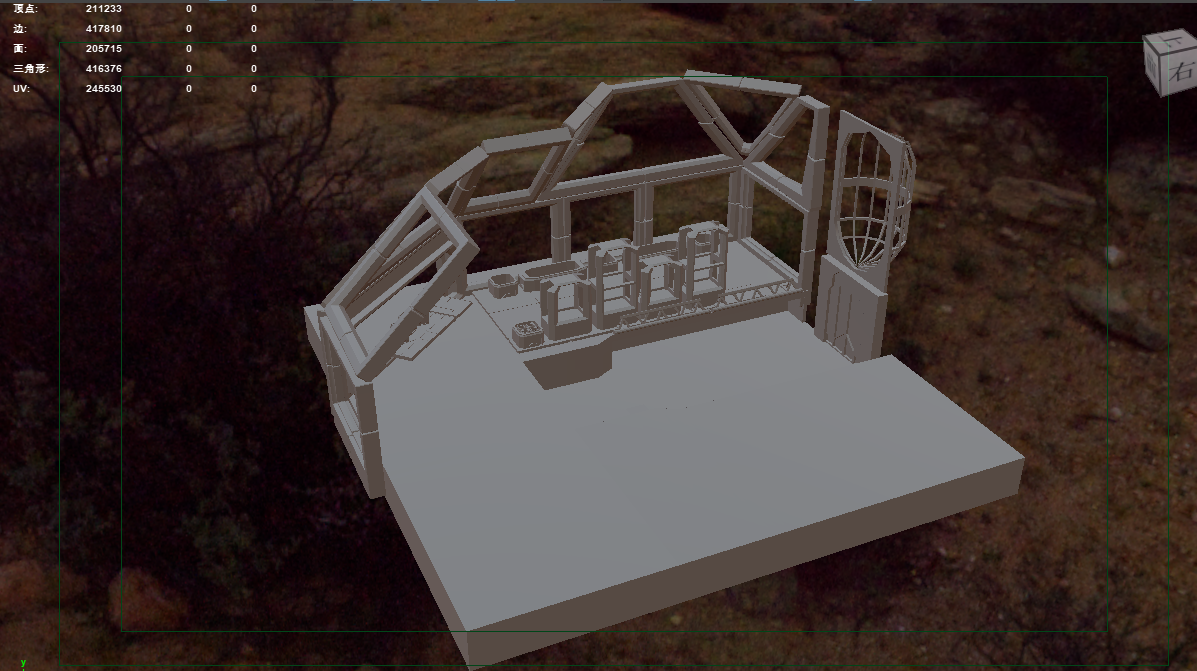
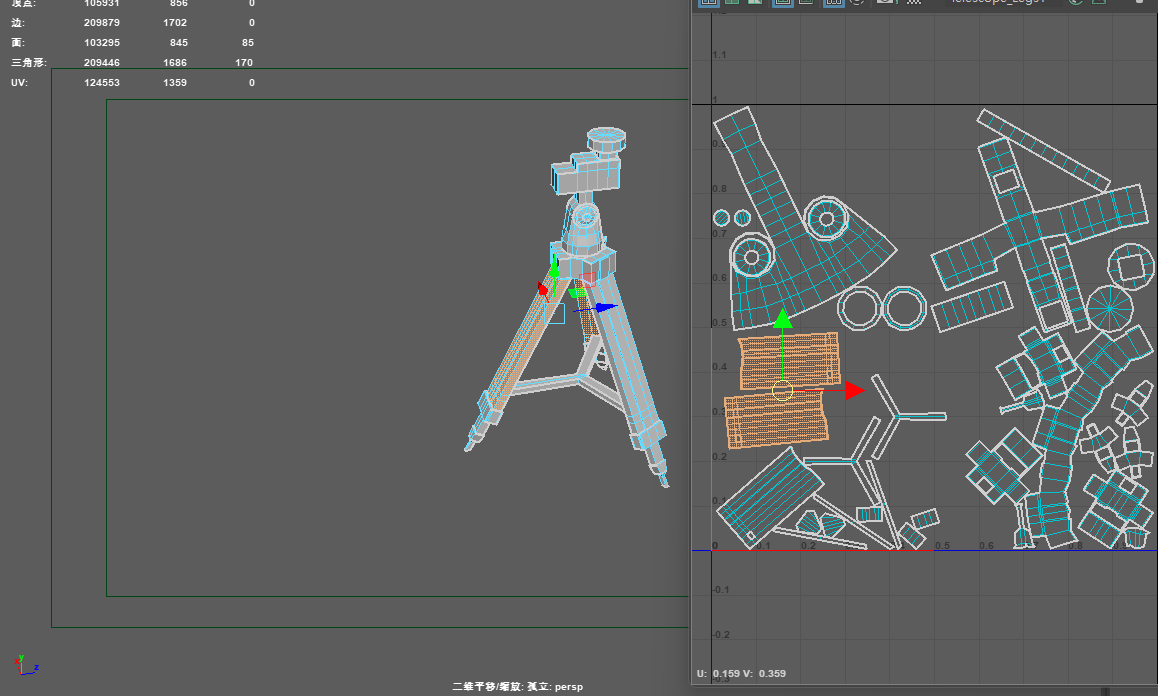
图片包括成果、制作过程与原站标注的外部参考;小尺寸源图按原比例展示,避免放大失真。